Nüüd ma kirjutan sama päeva roboteid edasi.
Täna ma tegin veel kaugus, värvi, valgus ja puute anduri lugemis ehk nende numbrite mis neil seal on kuvamis testi. Need numbrid mis saavad sealt tulla kuvasin ma ekraanile ja sealt siis lugesin.
Kaugus anduri kuvamis test:
task main(){
SetSensorLowspeed(S2);
while(true){
NumOut(50, LCD_LINE3, SensorHTColorNum(S2));
Wait(500);
ClearScreen();
}
}
SetSensorLowspeed(S2); defineerin kaugus anduri
NumOut(50, LCD_LINE3, SensorHTColorNum(S2)); kirjutan ekraanile kaugus anduri kauguse sellest asjast mida kaugus andur praegu näeb kõige lähedamal.
Wait(500); ClearScreen(); Ootamine selles et jõuaksin lugeda numbrit ja ClearScreen, et ekraanilt kustuks eelmine number ja oleks parem lugeda.
Valgus anduril tegin ma SetSensorLowspeedi asemel SetSensorLight värvi anduril oli sama ja puute anduril tegin SetSensorTouch. Viimane ning kõige pikem ja raskem oli robot mis läheb siis käima kui kahte puuteandurit korraga vajutada ja siis kui on vajutatud läheb parema nupuga paremale vasaku nupuga vasakule ja kui uuesti vajutada kahte korraga jääb seisma:
task main(){
bool Bumped2Buttons;
//defineerin nuppude vajutuseks muutuja
SetSensorTouch(S1);
SetSensorTouch(S2);
while(true){
Bumped2Buttons = FALSE; //algväärtustan muutuja et teine tsükkel käivituks
Wait(500); //Robot ootab pool sekundit et robot jääks seisma
until(Sensor(S1)== 1);
until(Sensor(S2)== 1);
until(Sensor(S1)== 0);
until(Sensor(S2)== 0); //vajutan mõlemat sensorit ja lasen lahti samal ajal et robothakkaks sõitma while(!Bumped2Buttons){ if (Sensor(S1)== 1){ OnRevSync(OUT_BC, 50, -10);
//Robot keerab kergelt paremale }
else if(Sensor(S2)== 1){
OnRevSync(OUT_BC, 50, 10);//Robot keerab kergelt vasakule } else{ OnRev(OUT_BC, 50);} if(Sensor(S1)== 1 && Sensor(S2)== 1){
//Robot jääb siis seisma kui on vajutatud kahte nuppu korraga Bumped2Buttons = TRUE;
}
}
Off(OUT_BC);
}
}
Kui meil veel seal alguses alguses ei olnud algväärtustamist vaid oli kohe muutuja juures siis ei jäänud see seisma. Mu isa sai kohe aru milles probleem kuid mina pidin natuke mõtlema ja alles siis turgatas mullegi pähe.
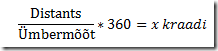
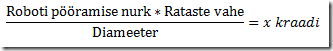
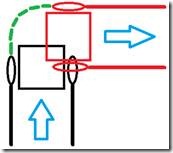 Roboti keeramisel ühe rattaga (st. teine ratas on paigal) liikumise väljendamine mootori pööretes mis on antud kraadides.
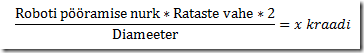
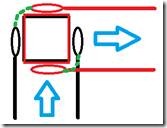 Roboti keeramisel mõlema rattaga (st. rattad liiguvad vastassuundades) liikumise väljendamine mootori pööretes mis on antud kraadides.

 Ülesanne 2.