Roboti juures andurite kasutamine on seotud kahe tegevusega: a) defineerimine b) lugemine.
Selleks, et programmis andureid kasutada (lugeda), tuleb robotile kõigepealt selgeks õpetada millised andurid ja kus pordis asuvad.
Alljärgnevas tabelis on andurite initsialiseerimisega seotud funktsioonid. Erinevaid andureid tuleb erineval moel initsialiseerida.
SetSensorLight("port"); |
SetSensorLight(S1);
|
Valgussensori initsialiseerimine pordis 1.
|
SetSensorTouch("port") |
SetSensorTouch(S1);
|
Puuteanduri initsialiseerimine pordis 1.
|
SetSensorSound("port"); |
SetSensorSound(S1);
|
Helianduri initsialiseerimine pordis 1.
|
SetSensorHTEOPD("port"); |
SetSensorHTEOPD(S1);
|
Hitechnic EOPD sensori initsialiseerimine.
|
SetSensorHTGyro("port"); |
SetSensorHTGyro(S1);
|
Hitechnic Gyro sensori initsialiseerimine.
|
SetSensorLowspeed("port"); |
SetSensorLowspeed(S1);
|
Ultrasonic ja Hitechnic IRSeeker, Color, Compass sensori initsialiseerimine pordis 1.
|
Anduritelt andmete lugemiseks kasutatavad funktsioonid on alljärgnevas tabelis. Jällegi tuleb tähele panna, et osade andurite jaoks saab kasutada sama funktsiooni lugemiseks, kuid osade jaoks on spetsiifilised funktsioonid.
Sensor("port"); |
Sensor(S1);
|
Andmete lugemine Touch, Light, Sound sensorist.
|
SensorUS("port"); |
SensorUS(S1);
|
Andmete lugemine Ultrasonic sensorist.
|
SensorHTGyro("port", “Offset”); |
SensorHTGyro(S1, 2);
|
Andmete lugemine Gyro sensorist. Ette on antud offset ehk nulli hälve.
|
SensorHTEOPD("port"); |
SensorHTEOPD(S1);
|
Andmete lugemine EOPD sensorist.
|
SensorHTCompass("port"); |
SensorHTCompass(S1);
|
Andmete lugemine Compass sensorist.
|
SensorHTIRSeekerDir("port"); |
SensorHTIRSeekerDir(S1);
|
IR Seeker sensorist suuna lugemine.
|
SensorHTColorNum("port"); |
SensorHTColorNum(S1);
|
Värviandurist vastava värvi numbri lugemine.
|
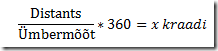
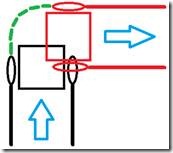 Roboti keeramisel ühe rattaga (st. teine ratas on paigal) liikumise väljendamine mootori pööretes mis on antud kraadides.
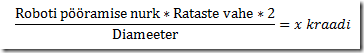
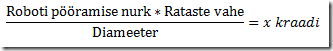
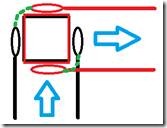 Roboti keeramisel mõlema rattaga (st. rattad liiguvad vastassuundades) liikumise väljendamine mootori pööretes mis on antud kraadides.

 Ülesanne 2.